

Tous les produits
-
Moteur à bobine mobile Vcm
-
moteur linéaire de bobine acoustique
-
Moteur rotatif à bobine mobile
-
Moteurs vibrants
-
Actionneur de bobine mobile linéaire
-
Actionneur de moteur linéaire
-
Entièrement déclencheur de bobine acoustique de Chambre
-
Moteur creux de noyau
-
Actionneur haute performance
-
Modules moteurs
-
moteur servo linéaire
-
contrôleur de moteur servo
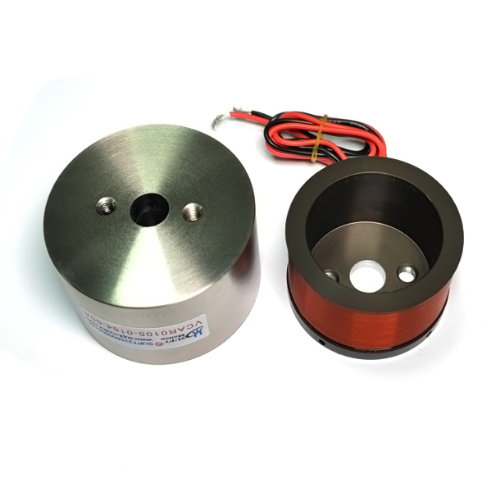
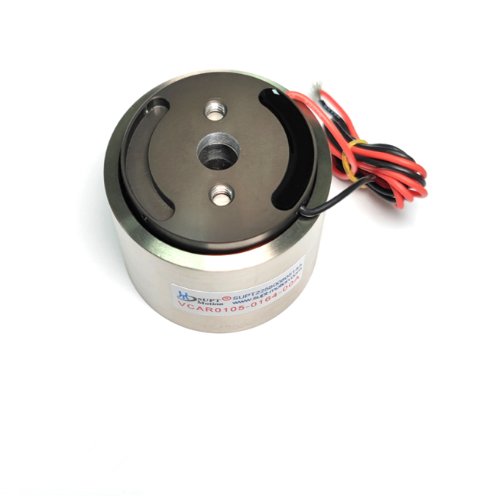
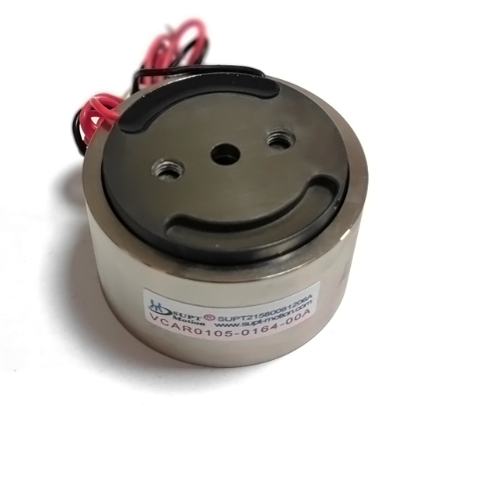
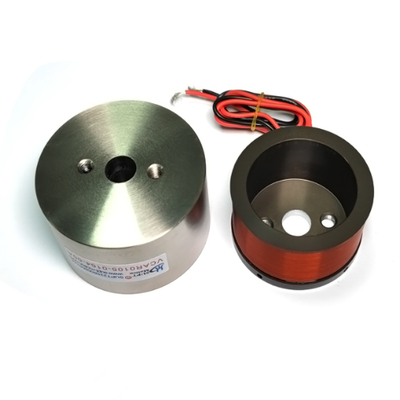
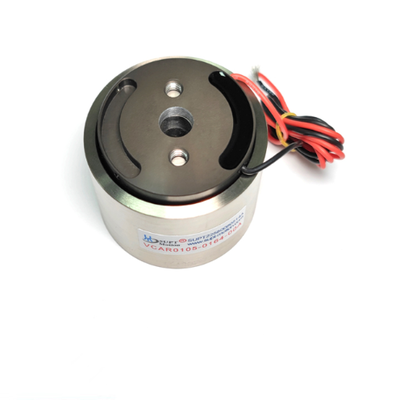
105N a poussé les moteurs cylindriques de bobine acoustique de réponse élevée pour l'équipement automatisé

| Lieu d'origine | Suzhou, Chine |
|---|---|
| Nom de marque | SUPT MOTION |
| Certification | CE, ISO9001 |
| Numéro de modèle | VCAR0105-0164-00A |
| Quantité de commande min | 1 pièce |
| Prix | $60-$120 / Piece |
| Détails d'emballage | Boîte de marque SUPT MOTION avec insert en mousse antistatique, carton ondulé de qualité export |
| Délai de livraison | 3 à 5 jours pour les échantillons, 15 à 25 jours pour les commandes groupées |
| Conditions de paiement | T/T |
| Capacité d'approvisionnement | 5000 pièces par mois |
Détails sur le produit
| Numéro de modèle | VCAR0105-0164-00A | Type de moteur | Moteur à bobine mobile cylindrique |
|---|---|---|---|
| Pic | 105N | Force continue | 35,4N |
| Total total | 16.4 mm | Voltage maximal | 20,1 V CC |
| Constante du champ électromagnétique de retour | 11,5 V/m/s | Poids de la bobine | 150g |
| Diamètre du stator | 60.4mm | Longueur totale | 40.4 mm |
| Classe d'isolation | Classe H | ||
| Mettre en évidence | moteur à bobine vocale à réponse rapide,Constante de temps mécanique de 1 ms,Mouvement linéaire à haute accélération |
||
Description de produit
Vue d'ensemble du produit
Le VCAR0105-0164-00A est un moteur à bobine vocale cylindrique spécialement conçu pour le contrôle de mouvement à grande vitesse.Il utilise le principe de la bobine mobile pour convertir directement le courant électrique en poussée linéaireCette conception à entraînement direct élimine les contre-réactions et la conformité mécanique,permettant au moteur d'accélérer rapidement et de se stabiliser à la position cible en environ une milliseconde.
Cet actionneur à bobine vocale est nommé à 20,1 V CC, offre une poussée maximale de 105 N et a une course totale de 16,4 mm, ce qui le rend approprié pour des tâches de positionnement à courte course et à grande vitesse.Un ensemble d'aimants en néodyme à haute énergie et une bobine de faible masse sont intégrés dans le boîtier cylindrique, maintenant ainsi une faible masse en mouvement et une accélération élevée.
Chaque unité est enroulée et équilibrée sous un contrôle strict du processus pour assurer une force de sortie cohérente dans toutes les unités.Le moteur à bobine vocale accepte de simples commandes de courant et génère une fluidité, force contrôlable sur toute la plage de course, rendant le servo-tuning simple et intuitif.

Solution
De nombreux appareils automatisés connaissent des temps de cycle prolongés en raison de systèmes d'entraînement lents et indirects.qui ralentissent les temps de réponse et rendent le positionnement précis difficile.
Ce moteur à bobine vocale résout ce problème en appliquant une force directement sur la charge.ou contre-réaction mécanique; par conséquent, les commandes pas à pas peuvent être exécutées et stabilisées en environ une milliseconde sans oscillation.
La force est proportionnelle au courant, ce qui rend les courbes d'accélération et de décélération faciles à concevoir et répétables.Pour les applications axées sur le débitIl s'agit d'une méthode pratique permettant de raccourcir les temps de mouvement et de stabilisation et d'améliorer la productivité de l'équipement.ou lubrification de la boîte de vitesses, cette approche à entraînement direct simplifie également la maintenance.
Les spécifications
| Paramètre | Valeur |
|---|---|
| Modèle de produit | Le nombre d'unités d'équipement est déterminé par le système de mesure de l'équipement. |
| Type de moteur | Moteur à bobine vocale cylindrique |
| Force maximale | 105N |
| Force continue à 25°C | 35.4N |
| Traction totale | 16.4 mm |
| Voltage maximal | 20.1 V de courant continu |
| Constante du champ électromagnétique arrière | 11.5 V/m/s |
| Sensibilité à la force | 11.5 N/A |
| Poids de la bobine | 150 g |
| Diamètre du stator | 60.4 mm |
| Longueur totale | 40.4 mm |
| Classe d'isolation | Classe H |
| PRoduct Modèle | Force maximale (N) |
CForce continue à 25°C ((N) |
TTraumatisme (mm) |
Max Voltage (V) |
B. Pouracc constante de champ électromagnétique (V/m/s) |
Whuit de la bobine Le montant de l'aide |
Sle diamètre(mm) | Til Longueur (mm) |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 0.88 | 0.28 | 6.4 | 6.9 | 0.29 | 3 | 9.5 | 17.7 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 0.73 | 0.42 | 1 | 4.8 | 0.6 | 2.7 | 24 | 11.2 |
| Le nombre d'équipements utilisés est déterminé par le système de mesure. | 2.55 | 0.81 | 12.7 | 11.6 | 0.77 | 6.6 | 12.7 | 24 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 6.2 | 1.9 | 3.9 | 6.6 | 1.12 | 7.9 | 20 | 17.2 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 6.2 | 2.6 | 5 | 15.7 | 3.57 | 8.2 | 25 | 18.2 |
| Le nombre d'équipements utilisés est déterminé par le système de mesure. | 7.2 | 2.4 | 4 | 7.5 | 1.88 | 7 | 14.2 | 23 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 7.8 | 2.5 | 6.4 | 9.9 | 1.5 | 7.2 | 19.1 | 23.8 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 7.1 | 2.3 | 12.7 | 12.8 | 1.6 | 11.4 | 19.1 | 27 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 11.4 | 2.1 | 5 | 11.8 | 3 | 11.2 | 24 | 17.2 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 10.5 | 2.9 | 10 | 43.8 | 3.5 | 20 | 31 | 26.8 |
| Le nombre total de personnes concernées30-00A | 13 | 3.5 | 3 | 16 | 3.5 | 12 | 25 | 21 |
| Le nombre d'équipements utilisés est déterminé par le système de mesure. | 13 | 4.2 | 7.2 | 26.6 | 5.72 | 16.2 | 26.2 | 24.7 |
| VCAR0014- 0250-00A | 14 | 4.5 | 25 | 26.5 | 3.9 | 35 | 25.4 | 44.2 |
| Le nombre total de véhicules ne doit pas dépasser 5 tonnes. | 15 | 6.5 | 6.2 | 26.2 | 9.75 | 14.8 | 33 | 25.6 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 22 | 6.6 | 9.8 | 24.7 | 5.8 | 20 | 34.1 | 35 |
| Le nombre d'émissions de CO2 est calculé en fonction de la fréquence d'émission de CO2. | 22 | 11.4 | 44.8 | 14.3 | 4 | 52 | 48 | 75.7 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 25.3 | 8 | 63 | 50.6 | 5 | 68 | 31.8 | 83.1 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 29.4 | 4.73 | 15 | 40.5 | 7.4 | 27 | 30 | 31 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 32 | 8.9 | 5 | 29.3 | 7.1 | 48 | 40 | 41.7 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 33 | 8 | 9.9 | 24.3 | 5.87 | 23.5 | 36 | 26.7 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 33 | 13.5 | 22.4 | 26.7 | 6.8 | 69 | 58 | 72 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 35 | 11 | 9 | 26.4 | 9 | 33 | 25.4 | 44.3 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 35 | 15.6 | 10.5 | 11.9 | 5 | 91 | 50 | 67 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 44 | 16.3 | 4 | 18.3 | 8.9 | 46.5 | 53 | 21.2 |
| Le nombre d'équipements utilisés est déterminé par le système de mesure. | 44.1 | 17.7 | 5.9 | 14.3 | 8 | 43 | 46 | 22 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 44 | 13.7 | 7.5 | 16.8 | 7.6 | 38.6 | 31.1 | 35.9 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 44 | 11.7 | 24.9 | 44.9 | 8.88 | 65.9 | 38.1 | 51.3 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 70 | 27.3 | 14.9 | 26.9 | 17.7 | 79 | 43 | 53.7 |
| Le nombre d'équipements utilisés est déterminé en fonction de l'état de la pièce | 75 | 30 | 20 | 26.2 | 15.2 | 65 | 70 | 38.7 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 80 | 35 | 12.9 | 27.7 | 18 | 149 | 49 | 53.8 |
| Le nombre d'équipements utilisés est déterminé par le système de mesure. | 87 | 21.67 | 6.2 | 34.5 | 12.7 | 45.2 | 43.1 | 34.9 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 87 | 17.5 | 56.3 | 63.4 | 8.1 | 177 | 72 | 110 |
| Le nombre d'unités d'équipement est déterminé par le système de mesure de l'équipement. | 105 | 35.4 | 16.1 | 20.1 | 11.5 | 150 | 60.4 | 40.4 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 110 | 37.4 | 38 | 23.2 | 9 | 150 | 60.4 | 60.4 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 113 | 35 | 8.9 | 31 | 17.5 | 125 | 73 | 27.5 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 115 | 30.1 | 6.5 | 35 | 17.3 | 52 | 40 | 58 |
| Le nombre d'équipements utilisés est déterminé par le système de mesure de l'équipement. | 130 | 40 | 31 | 30.4 | 20.5 | 280 | 75.6 | 56.5 |
| Le nombre d'équipements utilisés est déterminé en fonction de l'échantillon. | 140 | 42.2 | 15 | 33.4 | 26.6 | 80 | 53 | 53.7 |
| Le nombre d'unités utilisées est déterminé par le système de mesure. | 210 | 66.2 | 25.4 | 56.6 | 28 | 230 | 43.7 | 111.8 |
| Le nombre d'émissions de CO2 est calculé en fonction de la fréquence d'émission de CO2. | 262 | 111 | 11.2 | 35.1 | 41 | 285 | 71 | 64 |
| Le nombre d'unités d'équipement est déterminé par le système de mesure. | 262 | 112 | 24.9 | 28.2 | 26 | 785 | 66 | 109.1 |
| Le nombre d'émissions de CO2 est déterminé par la méthode suivante: | 294 | 56.8 | 49.8 | 114 | 24.5 | 685 | 93 | 136.9 |
| Le nombre d'unités d'équipement est déterminé par le système de mesure de l'équipement. | 436 | 147.6 | 18.7 | 40.7 | 40.7 | 648 | 80.4 | 91 |
| Le nombre d'unités d'équipement est déterminé par le système de mesure de l'équipement. | 436 | 167 | 25 | 31.6 | 37.2 | 775 | 78.4 | 110 |
| Le nombre d'émissions de CO2 est calculé en fonction de l'indice de CO2 de l'installation. | 436 | 142.6 | 37.3 | 38 | 29.8 | 1050 | 76 | 163 |
| Le nombre d'équipements utilisés est déterminé par le système de mesure. | 980 | 605 | 24.9 | 41.5 | 104 | 1426 | 126 | 134.5 |
| Le nombre d'unités d'équipement est déterminé par le système de mesure de l'équipement. | 1351 | 376.8 | 31 | 73.5 | 68 | 1071 | 110 | 143.7 |
Application du projet
Cet actionneur à bobine vocale est largement utilisé dans les mécanismes de pick-and-place, le traitement des semi-conducteurs, les systèmes de distribution, le tri à grande vitesse, l'actionnement des vannes, la mise au point optique et les tests de vibration,parmi d'autres domainesDans la robotique, il conduit les mouvements des doigts et des poignets des poignées légères, qui doivent répondre rapidement aux signaux des capteurs.
Les moteurs à bobine vocale cylindrique sont également bien adaptés à l'amortissement actif et à d'autres applications de mouvement à courte durée nécessitant une accélération rapide et un fonctionnement en état d'équilibre en douceur.Cet actionneur à bobine vocale est également utilisé dans l'annulation active des vibrations et les systèmes servo à outils à grande vitesse, qui nécessitent des temps de réponse de la force dans la gamme sous-milliseconde.
Questions fréquentes
Q: Quelle est la durée de vie de ce moteur?
R: Le moteur n'a pas de brosses ni de contacts électriques coulissants.la durée de vie est généralement mesurée en dizaines de millions de cycles.
Q: La force, la course et la tension peuvent-elles être personnalisées?
R: Oui. SUPT MOTION propose des enroulements personnalisés, des traits de 1 mm à 60 mm et des forces de pointe de 0,5 N à 3000 N. Indiquez votre profil de mouvement et nous vous proposerons un design adapté.
Q: Quel pilote dois-je utiliser?
R: Un servo-entraînement en mode courant avec rétroaction de position est recommandé.
Q: Le moteur a-t-il besoin d'un codeur?
R: Un codeur est recommandé pour le contrôle de la position en boucle fermée.
produits recommandés
-
VIDEO
-