

Tous les produits
-
Moteur à bobine mobile Vcm
-
moteur linéaire de bobine acoustique
-
Moteur rotatif à bobine mobile
-
Moteurs vibrants
-
Actionneur de bobine mobile linéaire
-
Actionneur de moteur linéaire
-
Entièrement déclencheur de bobine acoustique de Chambre
-
Moteur creux de noyau
-
Actionneur haute performance
-
Modules moteurs
-
moteur servo linéaire
-
contrôleur de moteur servo
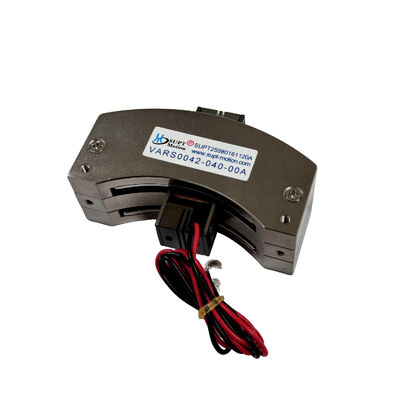
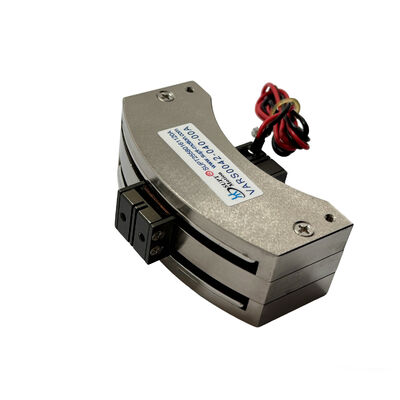
Moteur à bobine mobile rotatif VARS0042 Contrôle rapide du miroir Actionneur 0,42 Nm 40 degrés


| Lieu d'origine | Jiangsu, Chine |
|---|---|
| Nom de marque | SUPT MOTION |
| Certification | ISO9001-2000 |
| Numéro de modèle | VARS0042-040-00A |
| Quantité de commande min | 1 pièce |
| Prix | USD 80-150 / Piece |
| Détails d'emballage | Carton de qualité export avec protection en mousse antistatique |
| Délai de livraison | 3 à 5 jours ouvrables pour les échantillons, 15 à 25 jours pour le vrac |
| Conditions de paiement | T/T |
| Capacité d'approvisionnement | 3000 pièces par mois |
Détails sur le produit
| Couple de pointe | 0,42 Nm | Type de moteur | Moteur à bobine rotative (type swing) |
|---|---|---|---|
| Constante du champ électromagnétique de retour | 0,12 V/m/s | Voltage maximal | 3,5 V |
| Poids de la bobine | 38 g | Vie de service | 10 000 heures |
| Total total | 40 degrés | Dimensions Lxlxh | 82 x 53,6 x 30,3 mm |
| Couple continu à 25 C | 0,38 Nm | Matériau | Alliage d'aluminium |
| Modèle de produit | VARS0042-040-00A | ||
| Mettre en évidence | Actionneur Galvo de contrôle rapide du miroir,Positionnement à angle limité de haute stabilité,Moteur oscillant à entraînement direct basse tension |
||
Description de produit
Aperçu du produit
Le VARS0042-040-00A est un moteur à bobine mobile rotatif de type pivot développé par SUPT MOTION pour un mouvement à entraînement direct et à angle limité. À 25 °C, ce moteur à bobine mobile de type pivot offre un couple maximal de 0,42 N·m et un couple continu de 0,38 N·m sur une plage de course totale de 40 degrés, avec une tension d'alimentation maximale nominale de seulement 3,5 V.
La bobine mobile ne pèse que 38 grammes et tourne dans le champ magnétique sans avoir besoin d'engrenages, de courroies ou de balais ; par conséquent, l'arbre de sortie répond presque instantanément au courant d'alimentation, et il n'y a aucun jeu mécanique. Ses dimensions de cadre sont de 82 × 53,6 × 30,3 millimètres, ce qui permet de l'installer dans des modules optiques et des têtes de balayage compacts.
Cet actionneur pivot est basé sur le principe d'un moteur à couple à angle limité : le couple généré est proportionnel au courant de la bobine, conférant à l'appareil des caractéristiques linéaires intrinsèques faciles à contrôler et exemptes d'effets de créneaux.
Solution
Les systèmes de guidage et de balayage de faisceaux imposent des exigences strictes aux actionneurs angulaires : les miroirs doivent atteindre leurs positions commandées rapidement, se stabiliser sans oscillation et maintenir leurs angles avec une grande stabilité pendant le fonctionnement du laser. Aux fréquences de commutation utilisées dans les contrôleurs de galvanomètres, les motoréducteurs et les moteurs pas à pas rencontrent souvent des problèmes tels que le jeu, la résonance et la surchauffe.
Le VARS0042-040-00A répond à ces exigences grâce à son architecture de bobine mobile sans cadre. En raison de la relation proportionnelle entre le couple et le courant, combinée à sa faible masse, cet actionneur pivot atteint une accélération extrêmement élevée pour sa taille et, lorsqu'il est utilisé avec un pilote en mode courant, peut atteindre l'angle cible en quelques millisecondes.
Comme il n'y a pas de mécanisme de réduction mécanique, le jeu est nul ; par ailleurs, la faible tension de bobine de 3,5 V maintient une faible consommation d'énergie, permettant au moteur de rester froid pendant le balayage continu.
Les concepteurs de systèmes peuvent fermer la boucle autour de la position fermée de l'actionneur à l'aide d'un encodeur ou d'un capteur capacitif, réalisant ainsi un mouvement angulaire fluide et répétable sur toute la plage de 40 degrés. Ses caractéristiques de couple linéaires simplifient le processus de réglage servo et éliminent le besoin de tables de compensation complexes, réduisant ainsi le temps de développement pour les applications de contrôle de miroirs à haute vitesse.

Spécifications
| Paramètre | Valeur |
|---|---|
| Modèle du produit | VARS0042-040-00A |
| Type de moteur | Moteur à bobine mobile rotatif (actionneur de type pivot) |
| Couple maximal | 0,42 N-m |
| Couple continu à 25 °C | 0,38 N-m |
| Course totale | 40 degrés |
| Tension maximale | 3,5 V |
| Constante de force contre-électromotrice | 0,12 V/m/s |
| Poids de la bobine | 38 g |
| Longueur | 82 mm |
| Largeur | 53,6 mm |
| Hauteur | 30,3 mm |
| Matériau | Alliage d'aluminium |
| Durée de vie | 10 000 heures |
| Garantie | 1 an |
| Modèle du produit | Couple maximal (N-m) |
Couplecontinu à 25°C (N-m) |
Course totale degrés ( mm) |
Tension maximale (V) |
Constante de force contre-électromotrice (V/m/s) |
Poids de la bobine (g) | Longueur (mm) |
Largeur (mm) |
Hauteur (mm) |
| VARS0008-026-00A | 0,08 | 0,05 | 26 | 6,4 | 0,05 | 11,7 | 35 | 39,8 | 36,1 |
| VARS0017-090-00A | 0,17 | 0,1 | 90 | 11,1 | 0,1 | 17,8 | 70 | 41,5 | 39 |
| VARS0022-032-00A | 0,22 | 0,12 | 32 | 15,5 | 0,16 | 21,5 | 60 | 60 | 36 |
| VARS0042-040-00A | 0,42 | 0,38 | 40 | 3,5 | 0,12 | 38 | 82 | 53,6 | 30,3 |
| VARS0077-020-00A | 0,77 | 0,63 | 20 | 6,7 | 0,24 | 66 | 75 | 50 | 30 |
| VARS0084-030-00A | 0,84 | 0,6 | 30 | 6,3 | 0,2 | 50,4 | 75 | 48,9 | 30,6 |
| VARS0120-020-00A | 1,2 | 0,5 | 20 | 8,4 | 0,67 | 65 | 81 | 73,4 | 32 |
| VARS0350-060-00A | 3,5 | 1,14 | 60 | 25,8 | 0,52 | 115 | 115 | 65 | 54,5 |
| VARS0706-014-00A | 7,1 | 2,1 | 14 | 52,4 | 1,03 | 225,5 | 115 | 65 | 54,5 |
| VARS4520-030-00A | 45,2 | 19 | 30 | 71,5 | 4,3 | 1350 | €240 | \ | 78 |
Application
Le VARS0042-040-00A est généralement installé comme actionneur de position de miroir dans divers types d'équipements de technologie laser, y compris les scanners à galvanomètre pour le marquage et la gravure laser, les dispositifs de guidage de faisceau pour la découpe et le soudage laser, les commutateurs optiques et les modules de guidage LiDAR. Sa large course de 40 degrés et sa faible tension d'alimentation le rendent également très recherché dans les industries des semi-conducteurs, de l'automobile, de l'industrie et de l'aérospatiale pour être utilisé comme vannes rotatives et actionneurs d'amortissement, systèmes de positionnement rotatif et actionneurs de commande de vol.
Dans toutes les applications ci-dessus, cet actionneur offre les mêmes avantages : contrôle rapide du miroir avec des temps de stabilisation de l'ordre de la milliseconde, couple de maintien stable capable de résister aux vibrations externes et un corps compact qui simplifie les agencements de bancs optiques. Le moteur peut supporter une oscillation bidirectionnelle continue dans sa plage de couple continu, ce qui le rend adapté aux applications de gigue, de suivi et de balayage. SUPT MOTION prend en charge la personnalisation OEM des limites de course, de la poussée, de la longueur du câble et de la géométrie de montage pour les projets en volume.
FAQ
Q1 : Quelle est la course totale de ce moteur à bobine mobile rotatif ?
Le VARS0042-040-00A offre une course totale de 40 degrés. La course mécanique peut être réduite ou l'angle électrique limité par le contrôleur pour les applications nécessitant une plage de travail plus petite.
Q2 : Ce moteur peut-il piloter un miroir de guidage rapide ?
Oui. La bobine à entraînement direct et la masse mobile de 38 g donnent des constantes de temps mécaniques très courtes, de sorte que le miroir se stabilise rapidement après chaque mouvement. Avec un contrôleur en boucle fermée et un capteur de position, un contrôle de miroir rapide et répétable est réalisable dans les systèmes de balayage laser et de stabilisation de faisceau.
Q3 : Pourquoi la tension maximale n'est-elle que de 3,5 V ?
La bobine est bobinée pour un fonctionnement à basse tension et à courant élevé afin de minimiser la chaleur et les interférences électromagnétiques dans les équipements optiques sensibles. Un simple amplificateur linéaire ou un pilote PWM de 3,5 V et le courant de crête requis est suffisant, et SUPT MOTION peut conseiller sur le choix du pilote.
Q4 : Cet actionneur présente-t-il du jeu ou des créneaux ?
Non. Il n'y a pas d'engrenages, de courroies ou d'autres éléments de transmission entre la bobine et la sortie, de sorte que le jeu et le couple de créneaux sont éliminés structurellement. La répétabilité du positionnement est limitée uniquement par le capteur de rétroaction et le montage mécanique.
Q5 : Quelles sont les conditions de commande et de personnalisation ?
La quantité minimale de commande est de 1 pièce, avec une livraison d'échantillons en 3 à 5 jours ouvrables et une production en masse en 15 à 25 jours. La course, la tension d'alimentation, la résistance de la bobine, le câble et les dimensions de montage peuvent être personnalisés pour les projets OEM.
produits recommandés